

De la prescripció a la dosi: microactuació per a la fabricació personalitzada de medicaments
Regner® Editorial Team
Aiguaviva -
15/06/2026
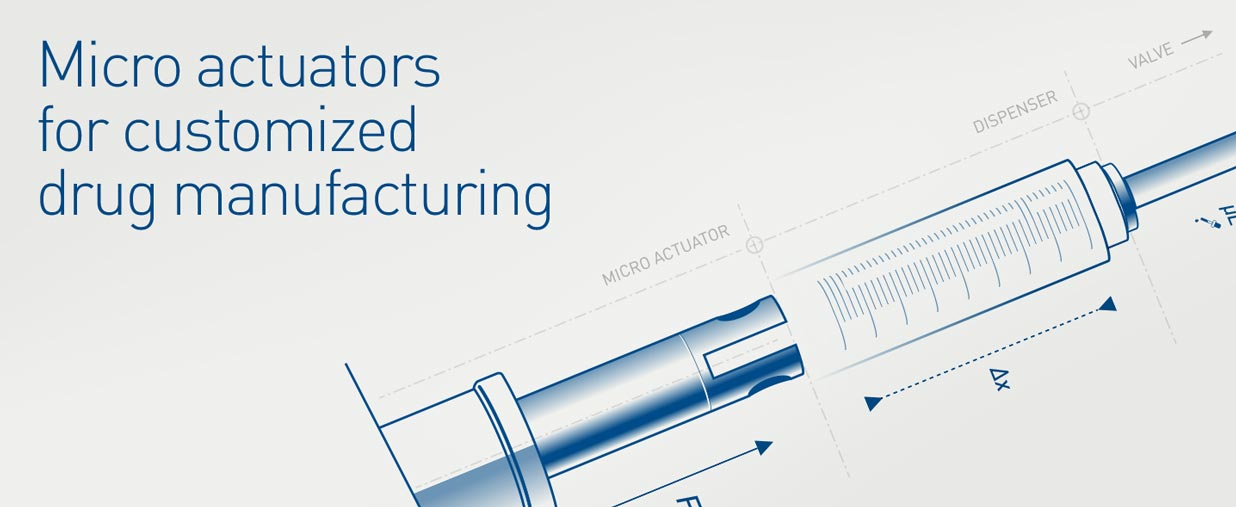
Els microactuadors per a dosificació permeten accionar xeringues i pistons en equips farmacèutics i de laboratori. En la preparació personalitzada de medicaments, la seva integració requereix coordinar moviment, circuit de fluids, sensors i control per obtenir un procés repetible i verificable. Aquest article analitza els criteris que ha de considerar un integrador, des de la força i l’espai disponible fins a la detecció de fallades i el manteniment.
1. De la producció massiva a la preparació personalitzada de medicaments
Durant més d’un segle, la indústria farmacèutica ha perfeccionat un model basat en l’escala: processos molt controlats capaços de fabricar grans volums de medicaments estandarditzats. Aquest model continua sent imprescindible, però ja no cobreix per si sol totes les necessitats de la medicina actual.
En oncologia, pediatria, teràpies avançades i determinats tractaments hospitalaris, la dosi o fins i tot la formulació poden dependre de variables específiques del pacient: pes, superfície corporal, edat, funció renal, resposta terapèutica o característiques moleculars.
La conseqüència no és simplement que calgui fabricar lots més petits. El canvi més profund és en el flux de treball. L’automatització ha de ser capaç de gestionar receptes diferents, materials diferents i seqüències de procés diferents sense perdre traçabilitat, repetibilitat ni control.
En l’àmbit dels líquids, aquest canvi ja és visible des de fa anys. Sistemes automatitzats preparen mescles intravenoses, tractaments oncològics, mostres, reactius i formulacions individualitzades a partir d’una ordre digital. Paral·lelament, nous desenvolupaments exploren la fabricació personalitzada de medicaments mitjançant dosificació de precisió, deposició controlada i fabricació additiva.
Des de la perspectiva d’un integrador d’automatització, el repte no és construir una màquina que faci un únic moviment amb gran precisió. El repte és dissenyar un sistema complet en què cada moviment encaixi dins d’un flux de treball reproduïble, verificable i mantenible.
2. Del desplaçament lineal al volum dosificat
En algun moment de qualsevol procés automatitzat, el programari deixa de treballar únicament amb dades i ha d’actuar sobre el món físic. El sistema pot calcular que es necessiten 0,15 ml d’un principi actiu, identificar el vial correcte, comprovar la concentració i registrar el lot. Però, finalment, un mecanisme ha de desplaçar aquest volum.
Quan s’utilitzen xeringues, cartutxos, pistons o cambres de dosificació, apareix una cadena física aparentment senzilla:

Desplaçament lineal → volum desplaçat → quantitat dispensada
La dificultat és que la màquina real mai no treballa en condicions ideals. La càrrega canvia, les xeringues presenten toleràncies, els fluids ofereixen resistències diferents, els components es deformen lleugerament i el procés ha de continuar sent repetible després de milers o centenars de milers de cicles.
Per això, per a un integrador, la pregunta no és només «quina resolució té l’actuador?». La pregunta és molt més àmplia: «com es comporta aquest subsistema dins de la màquina, sota càrrega, durant tota la seva vida útil i quan alguna cosa deixa d’anar com estava previst?»
3. Com seleccionar un microactuador per a dosificació
Un microactuador pot tenir unes especificacions excel·lents sobre el paper i, tanmateix, resultar difícil d’integrar. En una plataforma farmacèutica o de laboratori, el moviment forma part d’una arquitectura molt més àmplia en què conviuen robòtica, manipulació de líquids, visió, vàlvules, bombes, sensors, gradetes, lectors de codis, programari de control i sistemes de traçabilitat.
Des d’aquesta perspectiva, hi ha diverses preguntes que es plantegen abans de seleccionar un accionament:
Realment hi cap, allà on ha de treballar?
El volum ocupat, la geometria, l’orientació, l’accés als connectors i la possibilitat de substituir el mòdul són tan importants com la força nominal.
Proporciona la força necessària en tot el recorregut?
La contrapressió pot canviar per la viscositat, el diàmetre de la xeringa, una agulla, un filtre, una vàlvula o la mateixa geometria del circuit.
El moviment és repetible sota càrrega?
El joc d’inversió, l’elasticitat, la rigidesa, la dispersió entre cicles i els canvis deguts al desgast poden afectar directament el comportament del procés.
Podem saber on és realment?
En determinades aplicacions no n’hi ha prou d’ordenar un desplaçament; cal confirmar la posició, detectar el final de cursa o verificar que el mecanisme ha seguit el perfil previst.
Què passa quan alguna cosa va malament?
Un sistema útil per a l’automatització ha de permetre detectar o, com a mínim, facilitar la detecció de bloquejos, sobrecàrregues, desviacions de posició o comportaments anòmals.
Es pot mantenir i validar?
L’accessibilitat, la substitució, el calibratge, la vida útil i la consistència entre unitats formen part del disseny del sistema; no són qüestions posteriors.
4. Precisió de dosificació: mecànica, sensors i control
En dosificació, la precisió final no depèn exclusivament de l’actuador. Depèn del conjunt format per l’accionament, la xeringa, la geometria del recorregut del fluid, les vàlvules, els sensors, l’estratègia de control i el procés de calibratge. Aquesta distinció és important.
Un codificador pot indicar amb gran precisió la posició del mecanisme i, tot i així, el volum real pot variar si hi ha compressibilitat en el circuit, deformació de la xeringa, aire atrapat o una modificació de la resistència hidràulica. De la mateixa manera, el corrent del motor pot aportar informació útil sobre la càrrega, però s’ha d’interpretar dins del context mecànic del sistema.
El treball de l’integrador consisteix precisament a combinar aquests senyals. La posició, el corrent, la força, la pressió, el cabal o la massa es poden utilitzar, segons l’aplicació, per comprovar que el procés físic coincideix amb el que preveia la recepta digital.
L’arquitectura deixa aleshores de basar-se en una ordre en llaç obert del tipus «avança 2 mm» i pot evolucionar cap a una lògica supervisada:

ordre de procés → moviment → mesura → verificació → pas següent
Aquest bucle és especialment valuós en equips que han de treballar de manera autònoma durant hores, processar mostres diferents i registrar què ha passat en cada cicle.
5. Integració de microactuadors en equips farmacèutics i de laboratori
És aquí on una solució de microactuació ben concebuda pot reduir considerablement el treball d’integració. En lloc de tractar el motor, la transmissió, el cargol de transmissió, el guiatge, la realimentació i l’electrònica com a peces independents, determinades arquitectures poden agrupar part d’aquestes funcions en un subsistema compacte i caracteritzat.
A REGNER desenvolupem solucions de microactuació per a instrumentació científica, analítica i mèdica, amb aplicacions en equips d’empreses com BANDELIN, ONCOSEM, Revvity i Technobis. L’experiència acumulada en aquest tipus d’instrumentació ens porta a plantejar el microactuador no com un component aïllat, sinó com una peça que s’ha d’integrar en una màquina completa.
Per al dissenyador de l’instrument, el valor no és únicament disposar d’un mecanisme petit. És poder definir de manera clara la relació entre força, cursa, velocitat, resolució, repetibilitat, vida útil, realimentació i interfícies de control, i fer-ho dins de l’espai disponible.
En aplicacions basades en xeringues o pistons, aquesta aproximació permet adaptar la mecànica al diàmetre de la xeringa, al volum objectiu, a la contrapressió esperada i al cicle de treball real. I permet fer-ho des de l’inici del disseny, abans
6. Detecció de fallades en sistemes de dosificació automatitzada
En automatització de laboratori, un bon sistema no és únicament el que funciona quan tot va bé. És el que sap què ha de fer quan una xeringa ofereix més resistència de la prevista, un mecanisme no arriba a la seva posició, un consumible està mal col·locat o un element del circuit es bloqueja.
Per això, l’enginyeria del moviment ha de considerar des del principi els modes de fallada. Segons l’arquitectura, el sistema pot utilitzar realimentació de posició, límits de corrent, sensors de força, pressió o cabal per aturar el procés, repetir una operació, rebutjar una mostra o generar una alarma abans de continuar.
Aquesta capacitat de diagnosticar el comportament és especialment important en màquines que treballen sense supervisió contínua. La precisió no consisteix només a assolir una posició nominal; consisteix també a saber quan el procés se n’ha desviat.
7. De la prescripció al procés verificable
La medicina personalitzada se sol associar a la genòmica, la intel·ligència artificial, el programari clínic i nous models terapèutics. Però, per convertir-se en una realitat industrial, necessita una cosa més prosaica i, alhora, decisiva: processos físics que es puguin repetir, mesurar i verificar.
Entre una prescripció digital i una dosi real hi ha una cadena completa d’operacions: identificar, manipular, obrir, aspirar, desplaçar, barrejar, dispensar, tancar, mesurar i registrar. La microactuació participa en alguns d’aquests passos, però ho ha de fer com a part d’un sistema més ampli.
Des de la perspectiva d’un integrador, aquesta és la qüestió essencial: no n’hi ha prou que un mecanisme sigui precís per si sol. Ha de ser compacte, predictible, integrable, diagnosticable i prou robust per comportar-se de la mateixa manera cicle rere cicle.
El veritable repte no és moure dos mil·límetres. És moure exactament el que cal, saber que el moviment s’ha produït, detectar quan no ha passat com s’esperava i repetir-ho durant tota la vida de la màquina.
És aquí on la microactuació deixa de ser simplement un component mecànic i passa a formar part de l’arquitectura del procés.
Índex
2. Del desplaçament lineal al volum dosificat
3. Com seleccionar un microactuador per a dosificació
4. Precisió de dosificació: mecànica, sensors i control
5. Integració de microactuadors en equips farmacèutics i de laboratori
6. Detecció de fallades en sistemes de dosificació automatitzada
7. De la prescripció al procés verificable
